
Dokümanlar.
Baskıdan ilk harekete kadar her adım belge olarak hazırlandı. PDF sürümleri hazırlanıyor; hazır olduğunda buradan indirilebilecek.
Taslak içerik: ölçü ve ayarlar kol üzerinde doğrulandıkça güncellenecektir.
Sistemin üç katmanı, hangi paketle başlanacağı ve gereken aletler.
Malzeme seçimi, dilimleyici ayarları, parça yönelimleri ve basılacak parça listesi.
Rulmanların yerleştirilmesinden motorun bağlanmasına kadar altı adım, fotoğraflarla.
Kontrol kartı, sürücü hattı, besleme ve acil durdurma bağlantıları.
Reachbotics Studio kurulumu, robota bağlanma, firmware güncelleme ve referans.
Ölçülü ve fotoğraflı kılavuzlar hazırlanıyor; sorularınız için reachbotics@gmail.com adresine yazabilirsiniz.
Taslak içerik: ölçü ve ayarlar kol üzerinde doğrulandıkça güncellenecektir.
Başlarken
Sistem üç katmandan oluşur: mekanik (sikloidal redüktör ve kol parçaları), elektronik (Arduino Mega üzerine takılan kontrol kartı) ve yazılım (bilgisayarda çalışan kinematik ve hareket kontrolü). Başlangıç paketi hedefinize göre değişir:
| Redüktörü basmak | Sikloidal Redüktör 33:1 · Dosyalar |
| Ölçü değiştirmek | Aynı üründe STL + STEP seçeneği |
| Robot kolu kurmak | RB-6 Robot Kol · Tam STL (geliştirme aşamasında) + 6 redüktör |
Gereken aletler
- Masaüstü FDM yazıcı ve PLA filament
- Metrik alyan anahtar takımı (M3 için 2.5 mm)
- Rulman yerleştirmek için mengene veya düz bir blok
- Elektronik montaj için havya, multimetre ve 24 V güç kaynağı
Baskı rehberi
Belgeler hazırlanıyorTüm parçalar masaüstü FDM yazıcılar için tasarlanmıştır. Sikloidal diskler dahil bütün parçalar PLA ile basılır. Rulman yuvaları ölçüye duyarlıdır; tüm seti basmadan önce tek bir test parçasıyla rulman oturmasını kontrol edin.
| Malzeme | PLA (sikloidal diskler, gövde, kapak ve diğer parçalar) |
| Katman yüksekliği | 0.2 mm (rulman yuvaları için 0.12–0.16 mm daha iyi) |
| Dolgu | %30 gyroid; eksantrik mil için %60+ |
| Duvar | 4 çevre |
| Destek | Gerekmez; parçalar düz yüzeyleri tablaya gelecek şekilde yönlendirilmiştir |
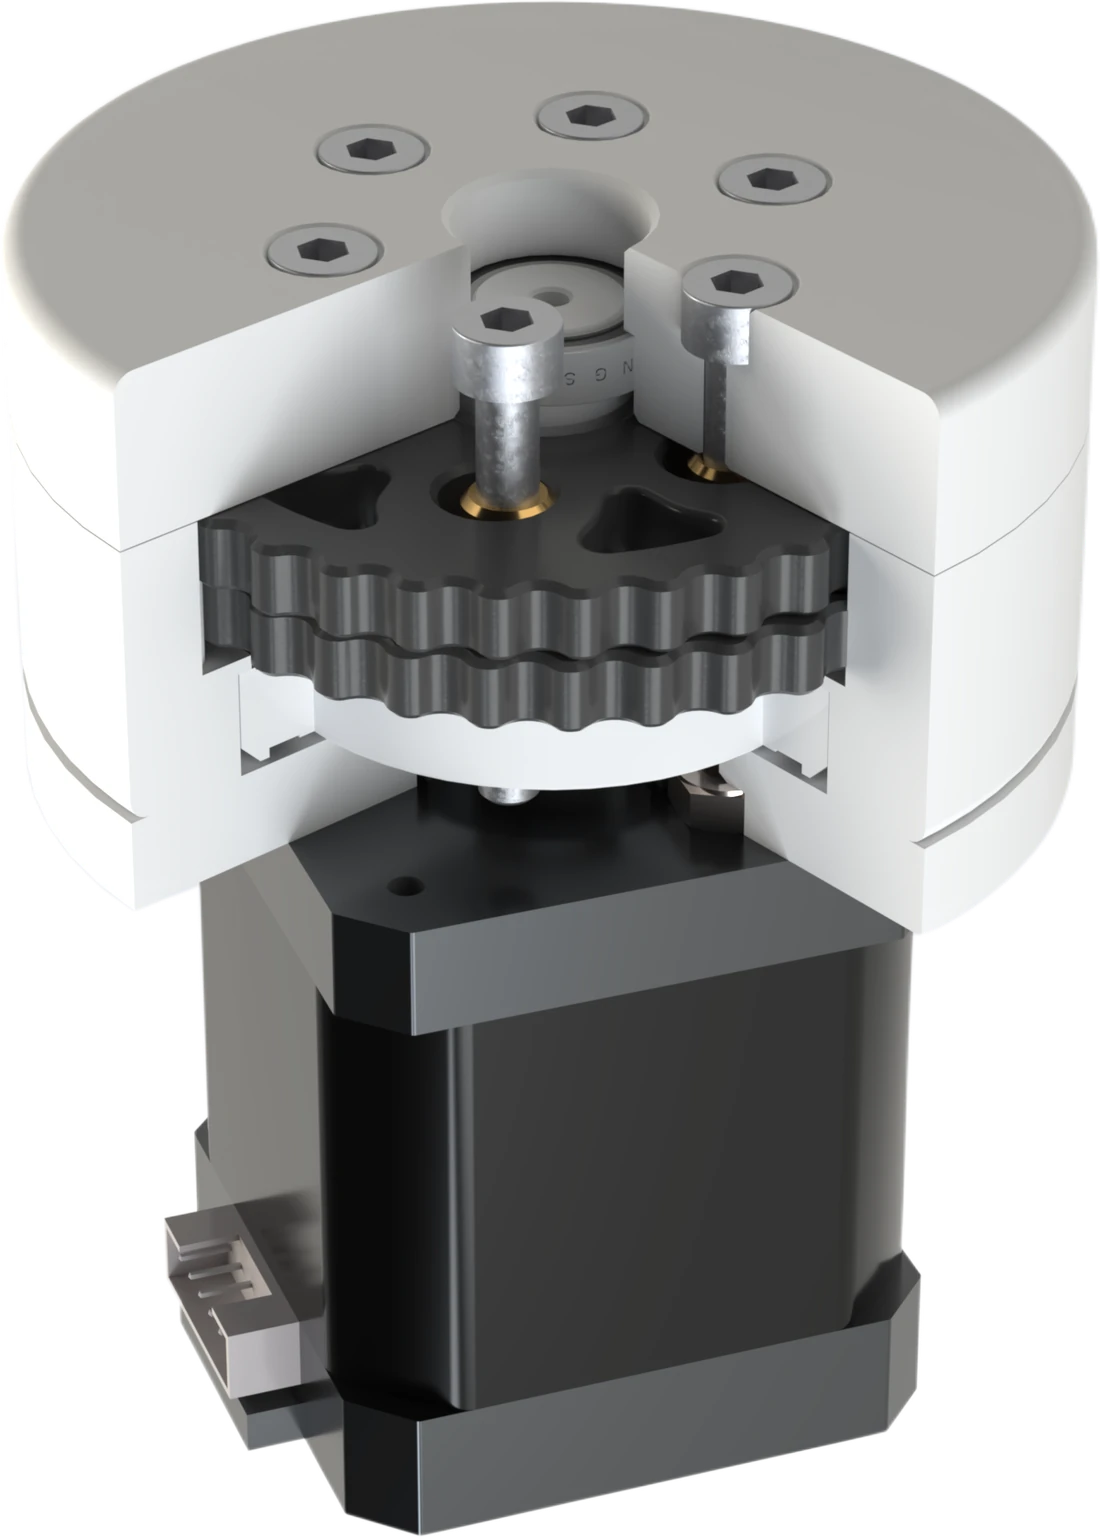
Redüktör parça listesi
- Gövde ve kapak
- Sikloidal disk × 2 (PLA)
- Eksantrik mil
- Rulman desteği
- NEMA17 motor flanşı
Redüktör montajı
Montaj, altı adımda tamamlanır: rulmanların yerleştirilmesi, eksantrik milin hazırlanması, disklerin faz farkıyla takılması, çıkış burçlarının geçirilmesi, kapağın kapatılması ve motorun bağlanması. Toplam süre yaklaşık bir saattir; özel alet gerekmez.
Ölçülü ve fotoğraflı adım adım kılavuz hazırlanıyor.
Aşağıdaki sıra tüm redüktörler için geçerlidir.
- Rulmanları yerleştirin. 6808 çıkış rulmanını gövdeye, 6700 rulmanı kapağa düz bir blokla eşit bastırarak oturtun.
- Eksantrik mili hazırlayın. İki adet 6701 rulmanı milin eksantrik bölümlerine takın.
- Diskleri 180° faz farkıyla takın. İlk diski mile geçirin, ikinciyi yarım tur çevirerek yerleştirin; bu sayede diskler birbirini dengeler.
- Çıkış burçlarını takın. Burçları disk deliklerinden geçirerek rulman desteğine oturtun.
- Kapağı kapatın. Kapağı hizalayın ve M3 vidaları çapraz sırayla sıkın.
- Motoru bağlayın. NEMA17 flanşını takıp motor milini eksantrik mile geçirin; elle çevirerek takılma olmadığını doğrulayın.
Elektronik
Belgeler hazırlanıyorKinematik hesaplar bilgisayarda yapılır; Arduino Mega yalnızca adım üretir ve konum geri bildirimi okur. Altı adet MKS SERVO42C sürücü, kontrol kartı üzerinden tek bir adresli UART hattını paylaşır.
| Kontrolcü | Arduino Mega 2560 + RB-6 shield v2 (200 × 130 mm, 2 katman) |
| Sürücüler | 6 × MKS SERVO42C, kapalı çevrim |
| Motor | NEMA17 + 33:1 sikloidal redüktör |
| Sürücü hattı | Adresli UART · Mega Serial2 (D16/D17) · adres 0xE0–0xE5 |
| Bilgisayar bağlantısı | USB → Mega Serial0 |
| Güç | 24 V, 10 A, TVS korumalı giriş |
| Acil durdurma | Donanımsal NC röle; yazılımdan bağımsız keser |
Kontrol yazılımı
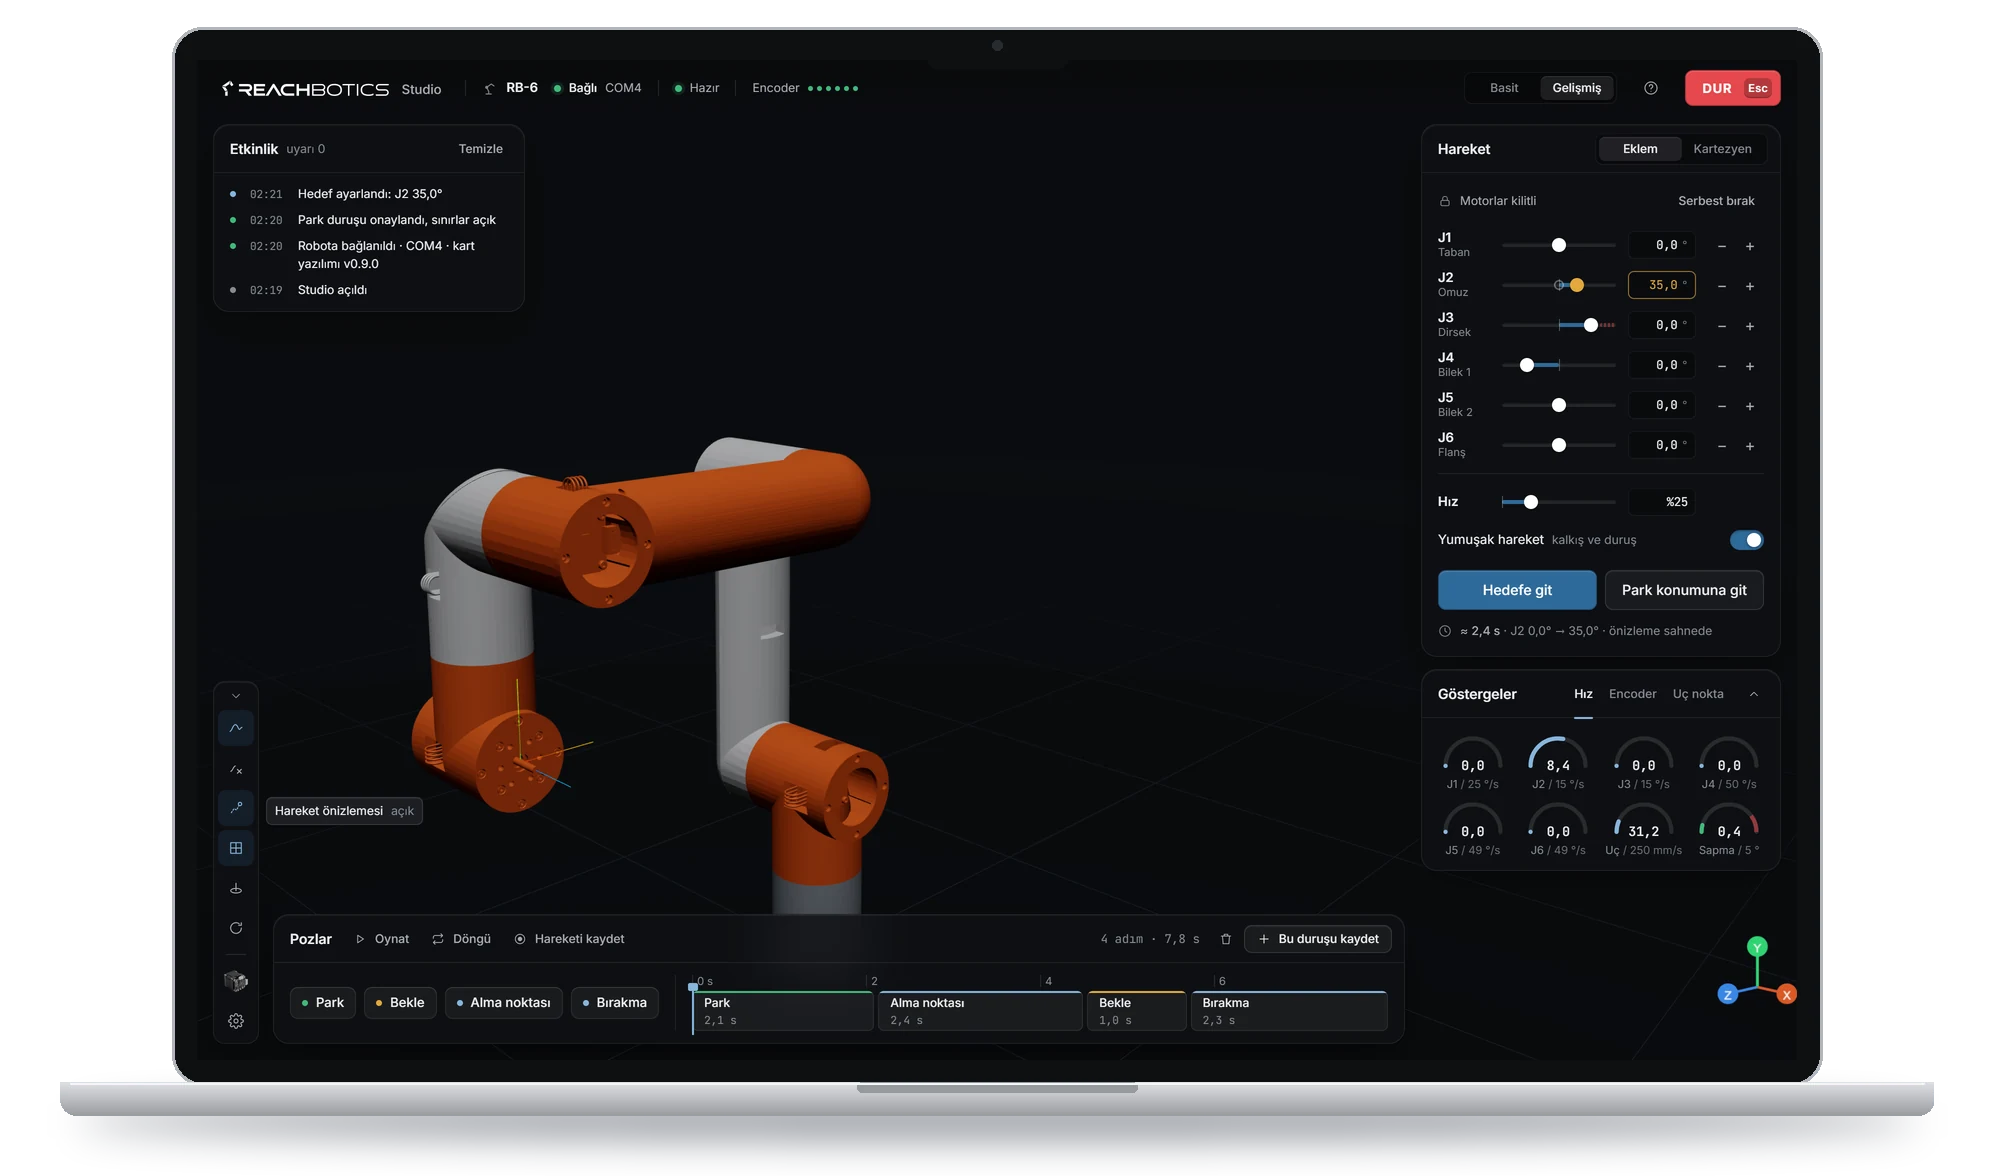
Belgeler hazırlanıyorReachbotics Studio, Windows için masaüstü programıdır. Kinematik ve hareket kontrolü bilgisayarda hesaplanır; robotu kullanmak için internet gerekmez, yalnızca güncellemeler için bağlanır. Yazılım ürün sayfasında tanıtılıyor; geliştirme aşamasında.
Kurulum
- Kurulum dosyasını çalıştırın. Windows 10/11, 64 bit. Yönetici yetkisi, Python veya başka bir program gerekmez.
- Programı açın. Reachbotics Studio kendi penceresinde açılır; ayarlarınız bilgisayarınızda saklanır.
- Robota bağlanın. Kontrol kartını USB ile takın, üst çubuktaki Sürücü panelinden portu seçip Bağlan'a basın.
- Firmware'i güncelleyin. Karttaki firmware eskiyse program uyarır; bağlantı panelinin Firmware bölümünden tek tıkla yüklenir.
- Referans verin. Kolu ekrandaki yeşil park duruşuna getirip Parkı onayla'ya basın; hareket komutları bundan sonra açılır.